Masa Depan Embodied Artificial Intelligence, Dari Robot Pintar hingga Mesin yang Mampu Beradaptasi Mandiri

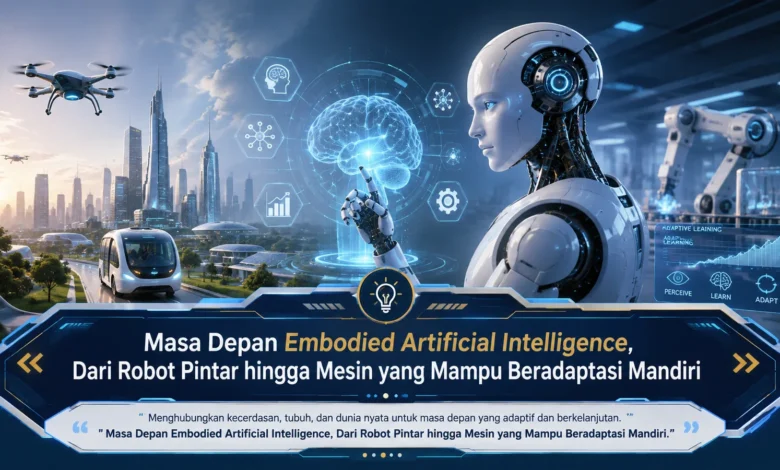
Embodied Artificial Intelligence menjadi salah satu arah perkembangan kecerdasan buatan yang menarik karena AI tidak lagi hanya bekerja melalui perangkat lunak, tetapi mulai dihubungkan dengan robot dan mesin yang dapat berinteraksi langsung dengan lingkungan fisik. Dengan bantuan kamera, sensor, aktuator, serta model kecerdasan buatan, mesin dapat mengamati kondisi sekitar, melakukan tindakan, dan menggunakan hasil interaksi tersebut sebagai informasi baru. Perkembangan ini membuka gambaran masa depan TEKNOLOGI ketika robot semakin adaptif dan mampu menangani situasi dunia nyata yang dinamis.
Embodied Artificial Intelligence Membawa AI ke Dunia Nyata
Embodied AI menjadi pendekatan yang menghubungkan kemampuan kecerdasan buatan dengan tubuh fisik dan lingkungan nyata. Tidak seperti sistem yang sepenuhnya bekerja di lingkungan perangkat lunak, Embodied AI dapat memperoleh informasi dari lingkungan kemudian memberikan respons melalui tindakan fisik.
Robot yang menggunakan pendekatan tersebut dapat membangun hubungan antara apa yang diamati dengan tindakan yang dilakukan. Saat muncul hambatan baru, sistem dapat menggunakan informasi terbaru untuk menyesuaikan tindakannya. Hubungan antara persepsi, keputusan, serta pengalaman menjadi bagian penting dari perkembangan TEKNOLOGI robot yang semakin adaptif.
Robot Pintar Menggunakan Sensor untuk Membaca Dunia Sekitar
Kecerdasan mesin dalam menghadapi lingkungan memerlukan sistem persepsi yang dapat memberikan gambaran mengenai kondisi nyata. Kamera, mikrofon, sensor kedalaman, sensor posisi, serta perangkat sentuhan membantu mesin memperoleh data dari berbagai sudut.
Informasi dari berbagai sensor tersebut dapat diproses untuk mengenali objek dan memahami hubungan antarbagian lingkungan. Saat sistem mampu menghubungkan berbagai jenis data, TEKNOLOGI Embodied AI dapat memberikan respons yang lebih sesuai dengan keadaan. Kemampuan inilah yang mendorong perkembangan sistem fisik yang semakin kontekstual.
Robot Masa Depan Belajar dari Interaksi dan Pengalaman
Bagian menarik dari perkembangan robot adaptif adalah pembelajaran melalui hubungan antara tindakan dan hasil yang diperoleh. Ketika robot mencoba mengambil sebuah benda, TEKNOLOGI pengindraan dapat merekam perubahan yang terjadi setelah tindakan.
Jika posisi genggaman kurang tepat, model dapat memanfaatkan hasil sebelumnya sebagai bagian dari proses pembelajaran. Proses mencoba, mengamati, mengevaluasi, dan memperbaiki membantu mesin membangun kemampuan yang lebih fleksibel. Walaupun begitu, kemampuan belajar tetap membutuhkan batasan serta pengujian yang jelas.
Robot Dapat Berlatih dalam Simulasi Sebelum Menghadapi Lingkungan Nyata
Melatih robot sepenuhnya melalui lingkungan fisik dapat membutuhkan waktu serta sumber daya yang besar. Kesalahan gerakan berpotensi menyebabkan kerusakan pada robot atau lingkungan. Untuk mengurangi tantangan tersebut, lingkungan virtual dapat digunakan sebagai ruang latihan sebelum penerapan nyata.
Dalam lingkungan simulasi, robot dapat menghadapi berbagai variasi objek, posisi, pencahayaan, serta kondisi ruang. Kemampuan yang dipelajari kemudian bisa diterapkan secara bertahap menuju robot fisik. Perbedaan antara simulasi dan dunia fisik membutuhkan penyesuaian agar kemampuan dapat ditransfer secara efektif. Perpaduan latihan virtual dan pengalaman fisik menjadi salah satu strategi menuju mesin yang lebih adaptif.
Robot Adaptif Berpotensi Masuk ke Lebih Banyak Sektor
Kemampuan beradaptasi terhadap perubahan berpotensi memperluas penerapan robot melampaui lingkungan industri tradisional. Industri produksi, gudang, pertanian modern, layanan umum, serta kebutuhan rumah tangga dapat menjadi lingkungan penerapan robot adaptif.
Di pusat distribusi, mesin bisa membutuhkan kemampuan memperbarui rute berdasarkan keadaan terbaru. Dalam penggunaan domestik, mesin harus beroperasi pada lingkungan yang jauh lebih tidak terstruktur. Semakin beragam penerapannya, fleksibilitas serta keandalan sistem menjadi kebutuhan utama.
Embodied AI Perlu Berkembang Bersama Sistem Keselamatan
Ketika mesin memperoleh kemampuan adaptasi yang semakin luas, keamanan menjadi aspek yang tidak dapat dipisahkan dari pengembangannya. Kesalahan sistem dalam memahami ruang dan menentukan tindakan berpotensi menyebabkan tindakan yang tidak sesuai dengan kondisi.
Pengujian berlapis, pembatasan operasional, mekanisme penghentian aman, serta pengawasan perlu menjadi bagian dari pengembangan Embodied AI. Keamanan data yang diperoleh melalui sensor juga memerlukan perhatian karena robot dapat menggunakan kamera dan mikrofon. Keseimbangan antara kemampuan, keselamatan, privasi, dan kontrol dapat menentukan tingkat kepercayaan terhadap penerapan Embodied AI.
Kesimpulan Masa Depan Embodied Artificial Intelligence
Masa depan Embodied Artificial Intelligence menunjukkan arah perkembangan AI yang semakin dekat dengan dunia fisik. Robot pintar masa depan berpotensi menggunakan sensor, model AI, aktuator, simulasi, serta pengalaman langsung untuk menyesuaikan tindakan terhadap perubahan situasi. Walaupun kecerdasan robot terus berkembang, keamanan, privasi, keandalan, serta pengawasan tetap dibutuhkan. Melalui eksplorasi terhadap perkembangan TEKNOLOGI kecerdasan buatan berwujud, pengguna dapat memahami bagaimana mesin pintar perlahan berkembang dari sistem otomatis menjadi perangkat yang semakin responsif terhadap lingkungan. Transformasi tersebut membuka banyak ruang untuk dipelajari lebih lanjut karena Embodied Artificial Intelligence berpotensi menjadi salah satu fondasi penting generasi baru robotika.